内部资料 · 上线前请确认本文含芯片 / 模块设计细节与规格截图,仅用于本地审阅。正式对外发布前请确认授权;把 frontmatter 的 unlisted 设为 true,可从首页、归档、RSS、sitemap 与搜索中撤下。
电路原理
| 引脚符号 | 名称 | 物理性质 | 底层电路作用 |
|---|---|---|---|
| A (Anode) | 正极 | 输入端(阳极) | 接电源(通过限流电阻)。为内部红外发光二极管提供正向电流。 |
| K (Cathode) | 负极 | 输入端(阴极) | 接地 (GND)。与 A 引脚构成回路,使二极管发出不可见的红外光。 |
| C (Collector) | 集电极 | 输出端 | 通常接上拉电阻至 VDD。作为信号的输出节点,反映光敏管的通断状态。 |
| E (Emitter) | 发射极 | 输出端 | 接地 (GND)。当接收到足够光照时,与 C 引脚导通。 |
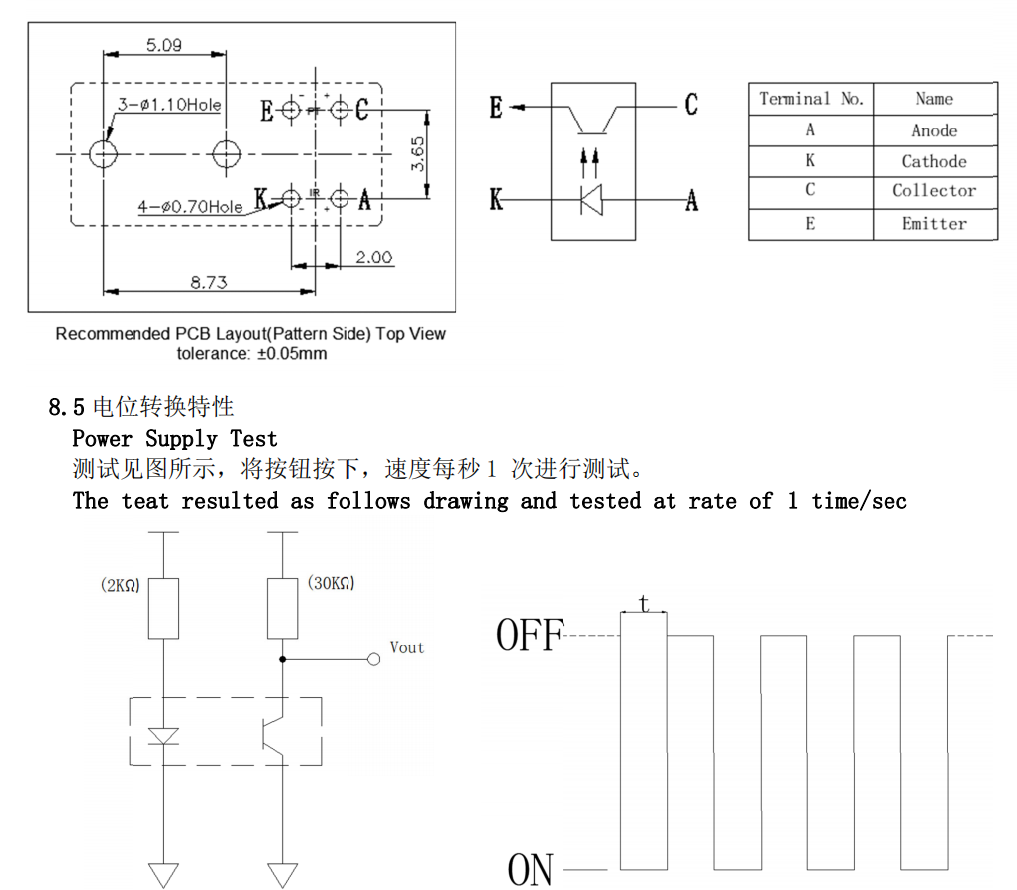
如上图所示,内部实际电路原理分析如下
- 输入侧(电->光)
- 只要A-K这条路通电,,led常开,这个可以通过IO来控制发光频率
- 输出侧(光->电)
- 利用光子照射产生载流子的原理。当红外光照射到光敏三极管的基区时,由于光电效应产生电子-空穴对,使得集电极 C 和发射极 E 之间从高阻态变为低阻态(导通)
- 按键的底部会连接着一个遮光片。这个遮光片物理性地插入或退出 A-K 与 C-E 之间的缝隙。C端的电位随之改变
- IR-PT
- IR就是红外发射二极管
- PT就是光敏三极管
- 二者对应上面的电路
状态 A:未按下(OFF 状态)
- 物理情况:遮光片挡在中间,光敏管接收不到光。
- 电路状态:C-E 之间截断(截止区),电阻无穷大。
- 电位转换:由于 C 端通常接有上拉电阻(Pull-up Resistor),此时 C 点的电位被拉高至 高电平(High / VDD)。
- 输出信号:稳定在高电压。
状态 B:按下(ON 状态)
- 物理情况:按柄下压,遮光片移开,光路导通。
- 电路状态:光敏管感光后饱和导通,C-E 之间电阻极小。
- 电位转换:C 点的电荷通过导通的三极管快速向 E 地端泄放。此时 C 点的电位瞬间跌落至 低电平(Low / VCE(sat))。根据规格书,这个低电平通常在 0.4V 以下。
- 输出信号:下降沿触发(Falling Edge)。
相比于机械微动
传统机械微动存在金属触点易氧化磨损、物理抖动导致“双击”误触发的痛点; 而光微动通过光学感应彻底解决了机械寿命短和信号杂波的痛点,同时还具备响应延迟极低(接近零延迟)和百万次触发手感始终如一的代际优势。
模块设计
基地址 0XB0770000
设计需求
- 实现光微动(OpticalMicroSwitch,OMS)LED的驱动控制以及传感器端信号采集。
- 可同时实现最多6路光微动控制。
- 持单刀三掷开关检测,最多2路,每路占用1个GPI0。
- 采样模式支持连续采样(含前/后消抖、消抖bypass通路)与单次采样(软件或ETR task触发)。
- 支持休眠时工作,可选唤醒。
- 常态工作时钟最高24M,芯片深度休眠时工作时钟最高2MHz。
控制逻辑设计
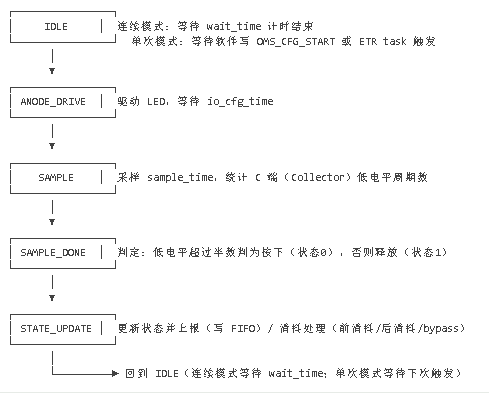
- 所有通路使能(oms_en reg)为0时,状态机强制回到IDLE
- 六路光微动共用一个状态机,通过每一路的使能信号控制对应的驱动和采样逻辑是否工作。
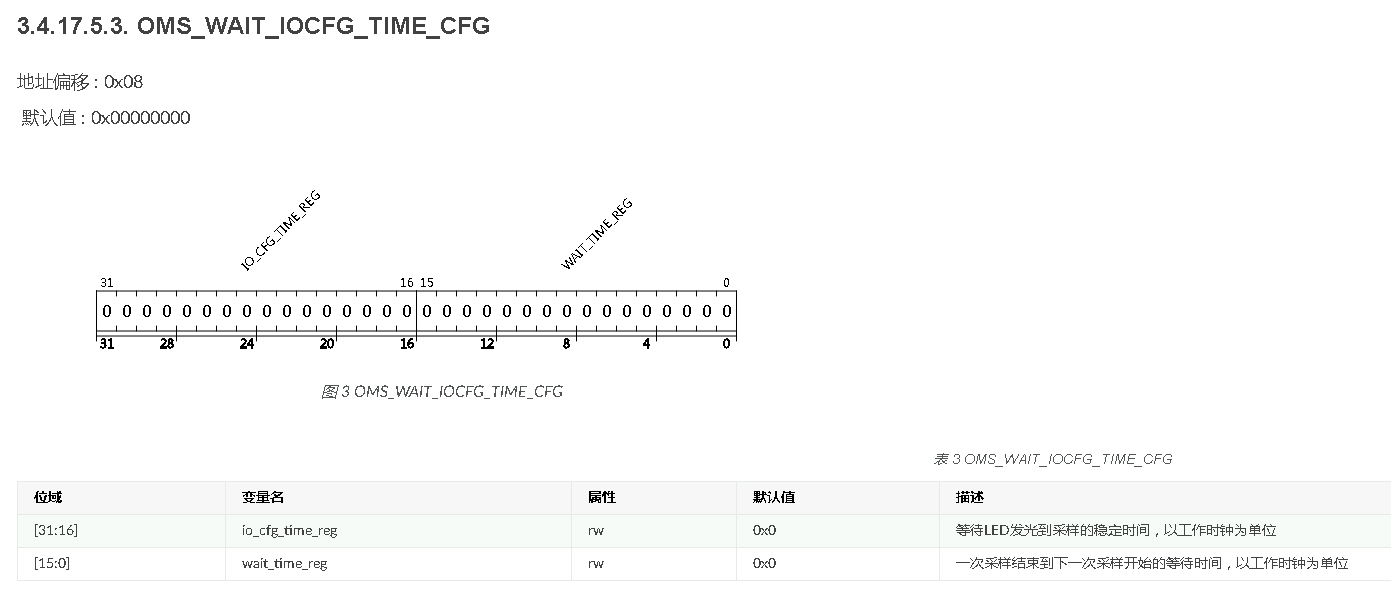
- 每轮采样:驱动Anode LED,等待io_cfg_time后对Collector采样(sample_ime内低电平超过半数判为按下/状态0,否则为释放/状态1)。
- 采样模式
- 连续采样(默认):每轮结束后等待wait_time进入下一轮采样:
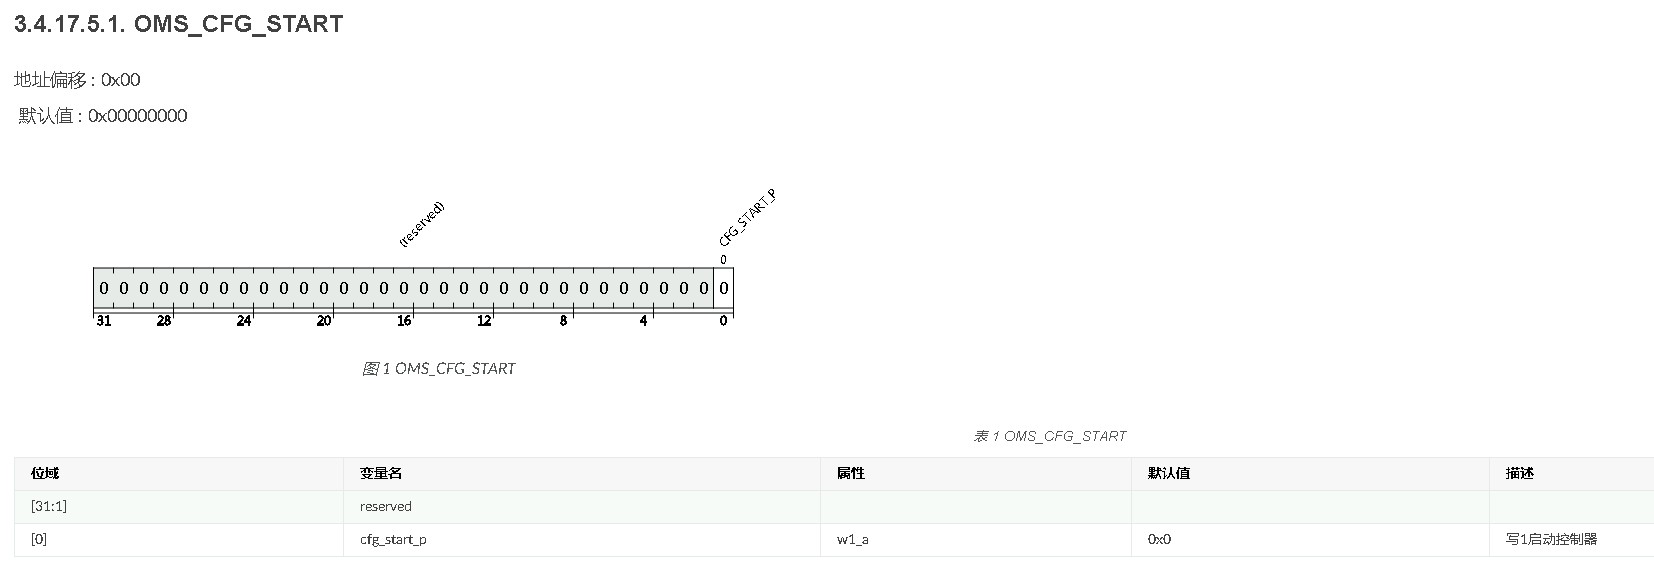
- 单次采样:状态机走完一轮后停在lDLE,等待软件写OMS_CFG_START或ETR task(etr_oms_single_trig_task)再次触发;每轮采样完成输出etr_oms_single_done_event脉冲;采样结果直接写入寄存器(single_result),不比较状态、不写FIFO。
- 消抖与上报的方式
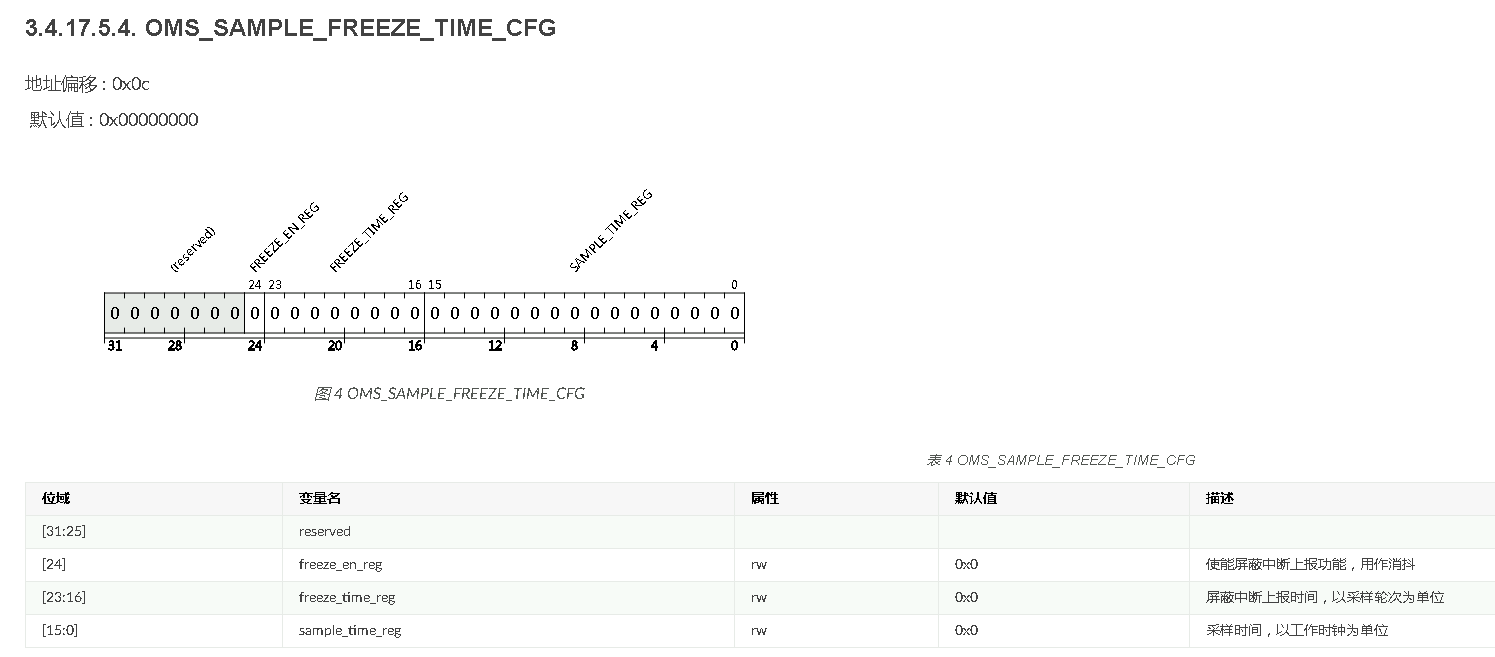
- 后消抖(默认):按键状态发生变化即上报(写入FIFO):使能freeze_en后,在状态变化后的freeze_time轮次中无视后续变化,直到freeze_tine个采样轮次结束后恢复状态检测:
- 前消抖:首次检测到状态不一致时不更新也不上报,等待freeze_time轮次(期间暂停采样),结束后重新采样比较:仍不一致才确认变化并上报,一致则判定为抖动并丢弃
- bypass通路:不采用freeze逻辑、不比对键值,每次采样结果都写入FIFO上报。
- 上报的状态变化寄存FIFO,FFO深度为8。
单刀三掷开关检测设计
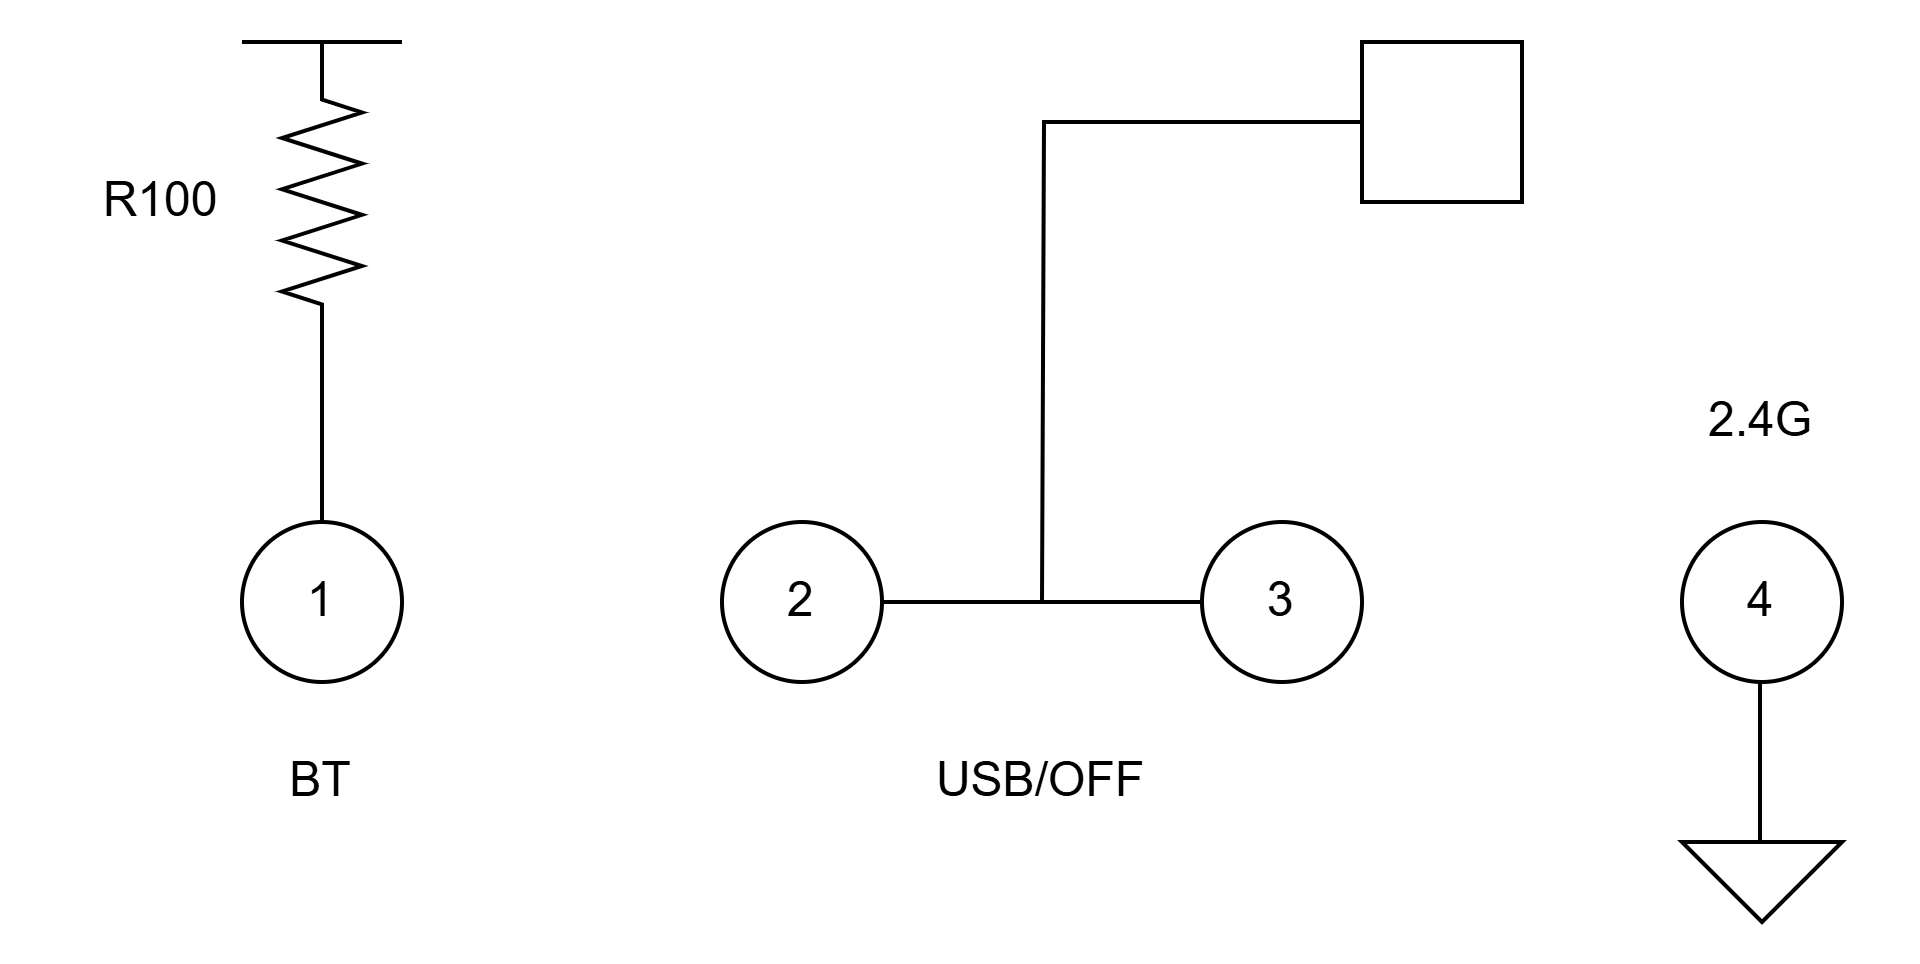
- 单刀三掷开关公共端接GPIO,三个位置分号别为:BT(外部强上拉)、U$B/OFF(悬空)、2.4G(接地)。
- 每次采样做两次测量:{1}配置上拉后测量:{2}配置下拉后测量,根据两次结果判定位置:
- 两次测得1,0→中间(USB/OFF)
- 两次测得1,1→左(BT,外部强上拉)
- 两次测得0,0→右(2.4G接地)
- 固定采样率间隔采样,由独立状态机控制(与光微动互不影响):上拉测量->IO空闲(释放上下拉、等待稳定)->下拉测量->译码更新
- 最多支持2路、可独立使能;不测量时IO释放上下拉(漏电可忽略)。
- 状态编码:00=右、10=中间、11=左、01=无效;状态切换时产生唤醒脉冲。
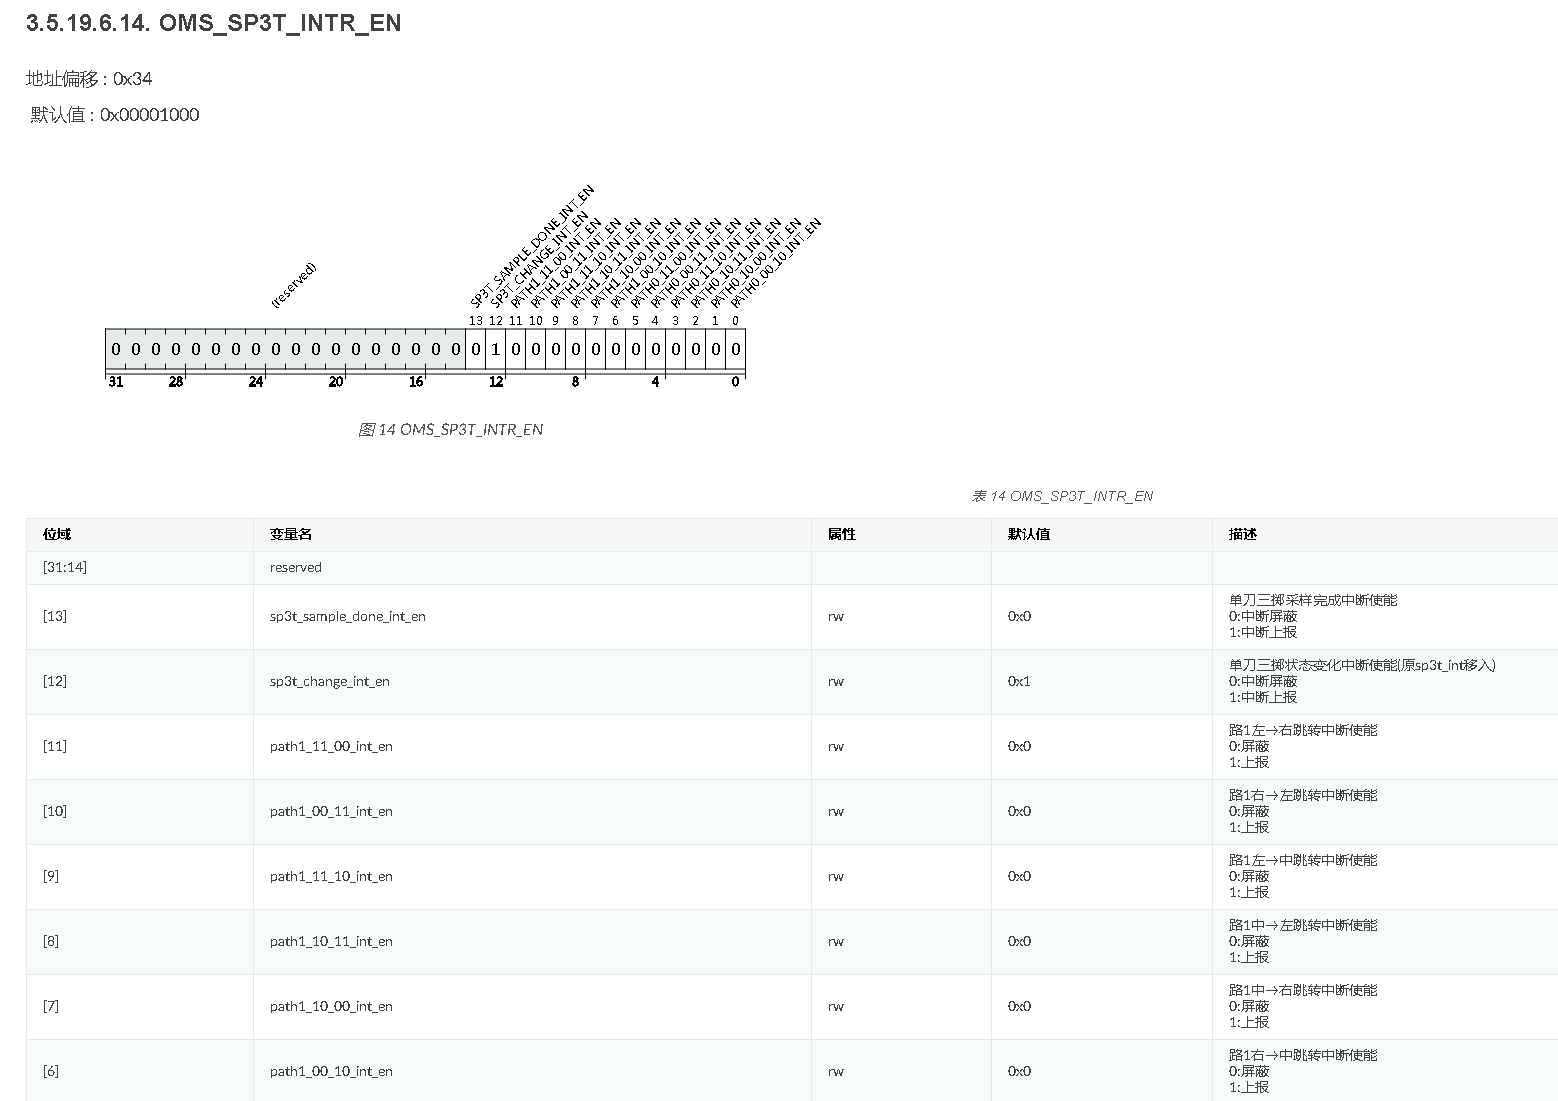
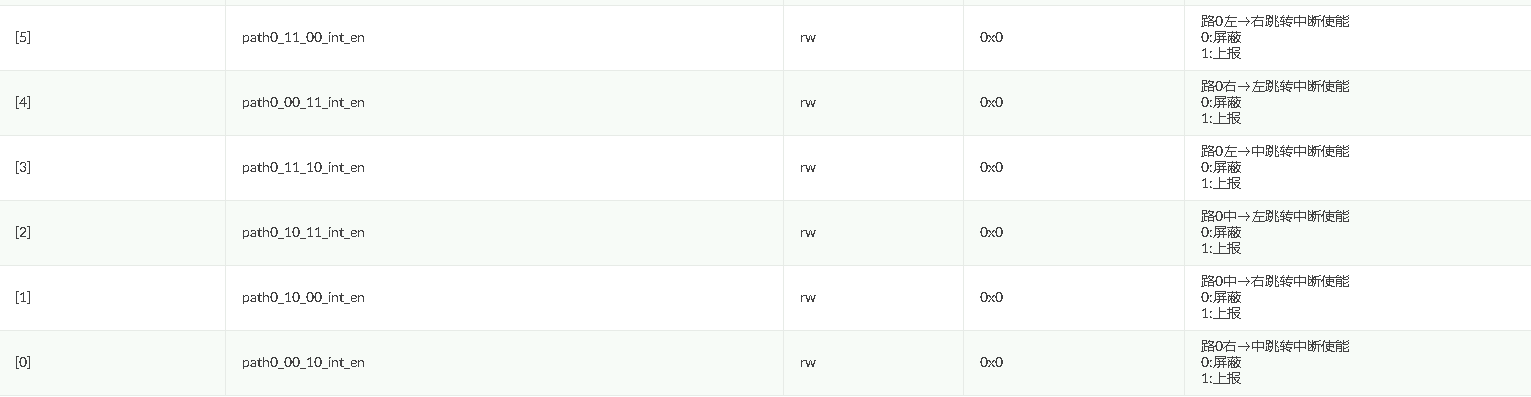
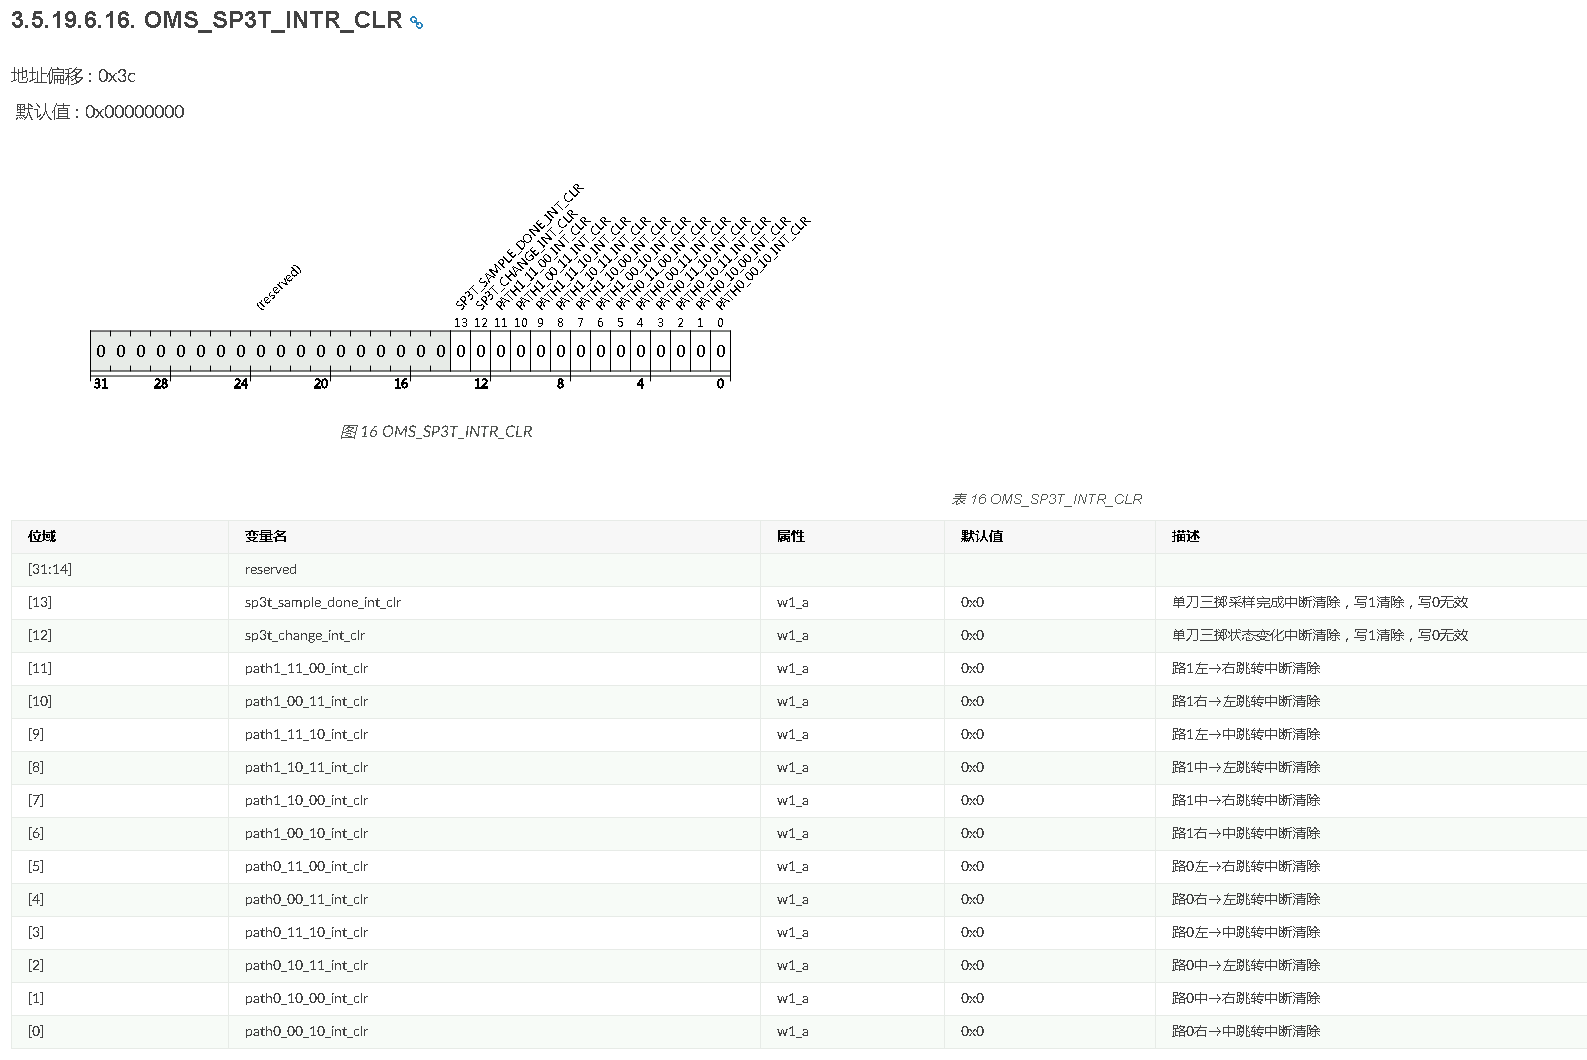
- 单刀三掷相关中断(状态变化、6种方向跳转、采样完成)汇总为独立中断线oms_sp3t_int,与光微动中断(oms_int)分开。每路6种方向跳转可独立使能(00→10/10→00/10→11/11-→10/00→11/11-→00)。
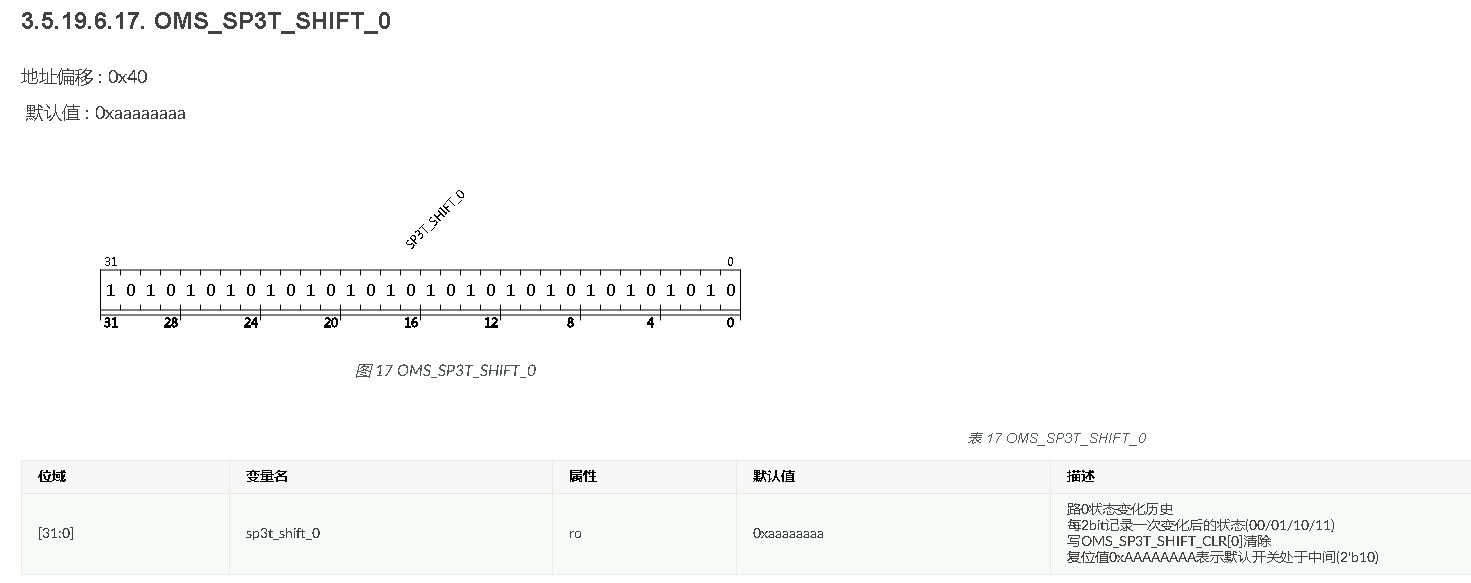
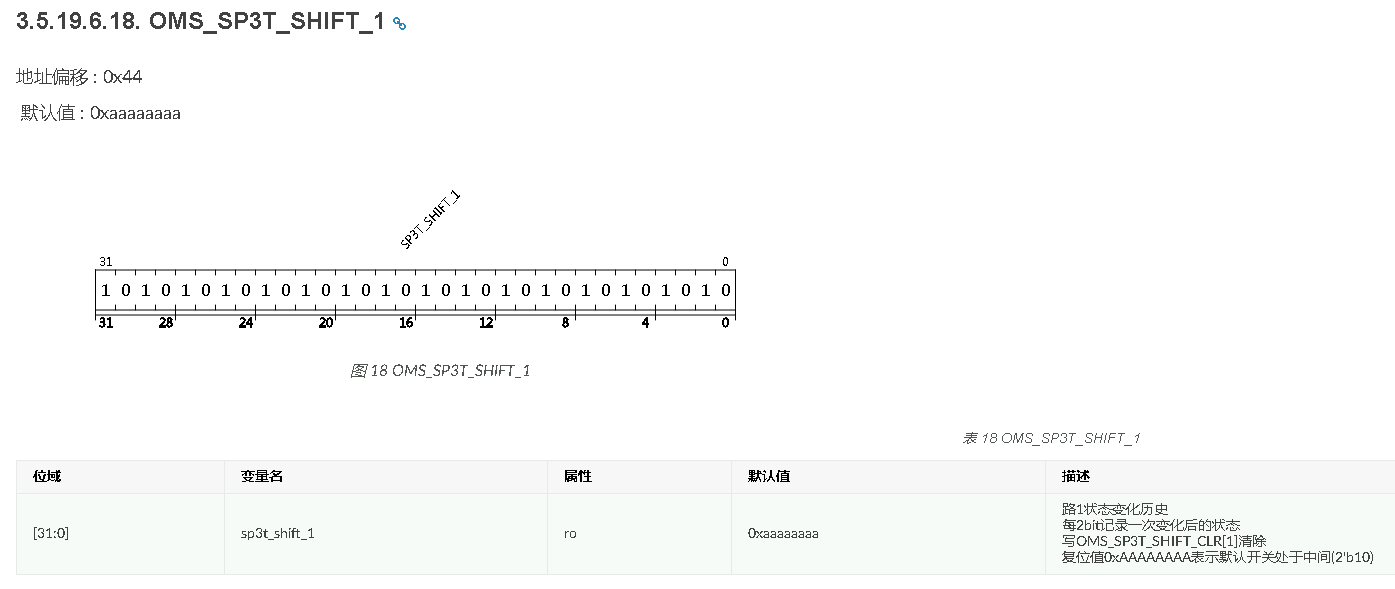
- 变化历史:每路各有一个32bit移位寄存器,状态变化时将新的2bit状态移入(LSB),不变化不移入;APB只读,写1清除。复位值与写1清除值均为OXAAAAAAAA,表示默认开关处于中间(2b10)。
单刀三掷采样状态机(独立于光微动状态机,格雷码编码):
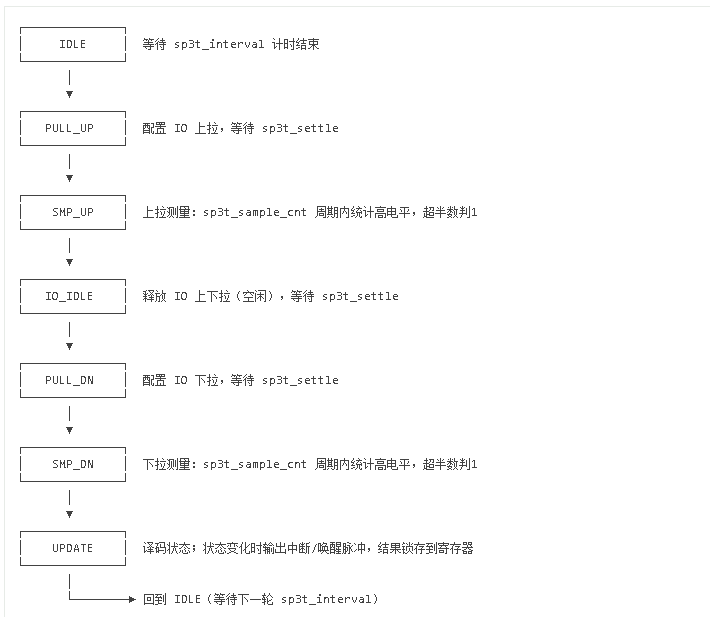
所有通路使能(sp3t_en_apb)为0时,状态机强制回到DLE。
软件编程指南
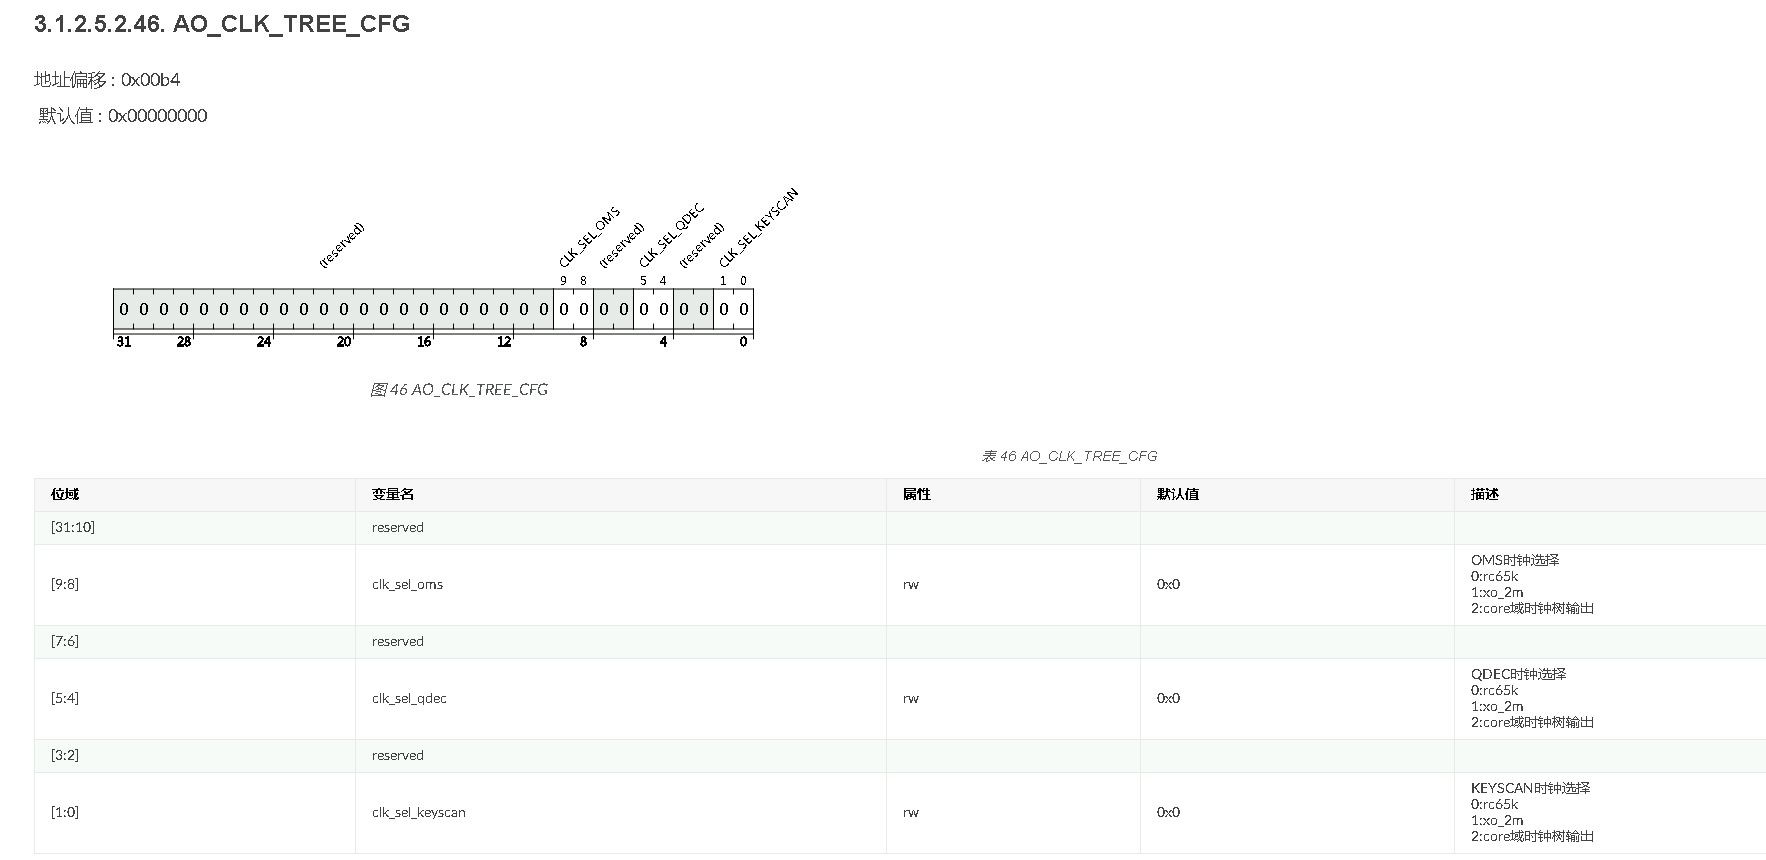
时钟配置
- 工作时钟可选:
- 24MHz以上高频时钟,与keyscanl时钟同一时钟树,仅芯片处于工作模式下可用,深度休眠状态下不可用。
- 2MHz晶振时钟,芯片工作模式和深度休眠模式均可用。
- 65 KHz RCE时钟,芯片工作模式和深度休眠模式均可用。
- 通过AO寄存器AO_CLK_TREE_CFG配置工作时钟。
启动光微动控制器扫描
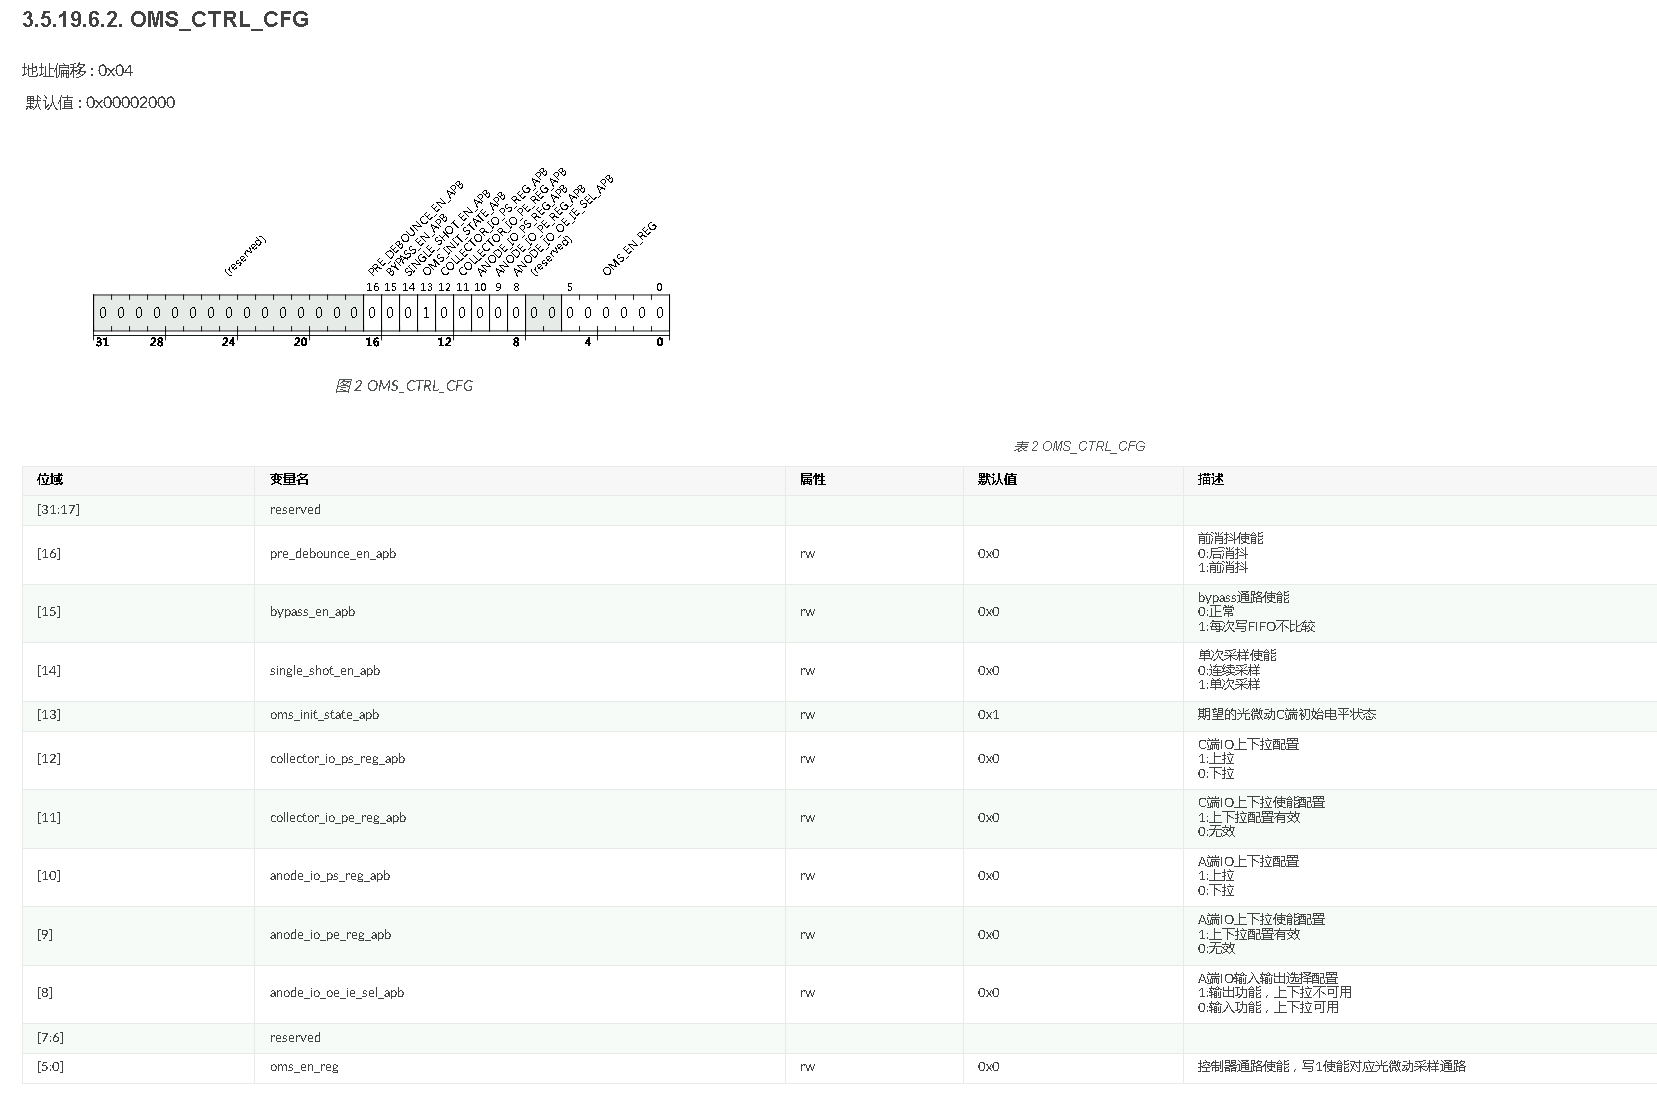
- 配置OMS_EN_I0_CFG寄存器:
- 写入六路光微动控制器中哪些需要使能(oms_en)。
- 写入Anode和Collector IO的工作模式:
- Anode IO可选工作在输出或输入模式,输入模式下可选工作在上拉或下拉模式,根据外部电路灵活配置。
- Collector IO,只能工作在输入模式,可选工作在上拉或下拉模式。
- 写入期望光微动Collector的初始状态:如未按下为高电平,则写oms_init_state_apb=1,反之写0。
- 写入消抖模式:pre_debounce_.en_apb=1为前消抖,0为后消抖(默认)。
- 写入bypass通路使能(默认为0):bypass_en_apb=1时每次采样都写FIFO上报,不比较键值、不启用freeze。
- 写入采样模式:single_shot_en_apb=1为单次采样,0为连续采样(默认)。
- 配置OMS_WAIT_IOCFG_TIME_CFG寄存器:
- 写入Anode驱动后经过多久(io_cfg_time_reg)对Collectori进行采样,以工作时钟为单位。
- 写入每轮采样后等待多久(wait_time_reg)进行下一轮采样。
- 配置OMS_SAMPLE_FREEZE_TIE_CFG寄存器:
- 写入期望采样数量(sample_time_reg),采样结果中超过半数的电平被判定为当前光微动的状态:
- 如超过半数为低电平,则认为光微动按下;否则认为释放。
- 写入消抖配置:
- 后消抖(默认):写入freeze_en_reg=1使能freeze,在光微动状态变化后的freeze_time_reg轮次中,无视状态变化,直到freeze_time_reg个采样轮次结束后恢复状态检测:
- 前消抖(pre_debounce_en_apb=1):首次检测到状态不一致后先不更新也不上报,等待freeze_time_reg轮次(期间暂停采样)后重新采样比较,仍不一致才确认并上报,一致则判定为抖动丢弃。
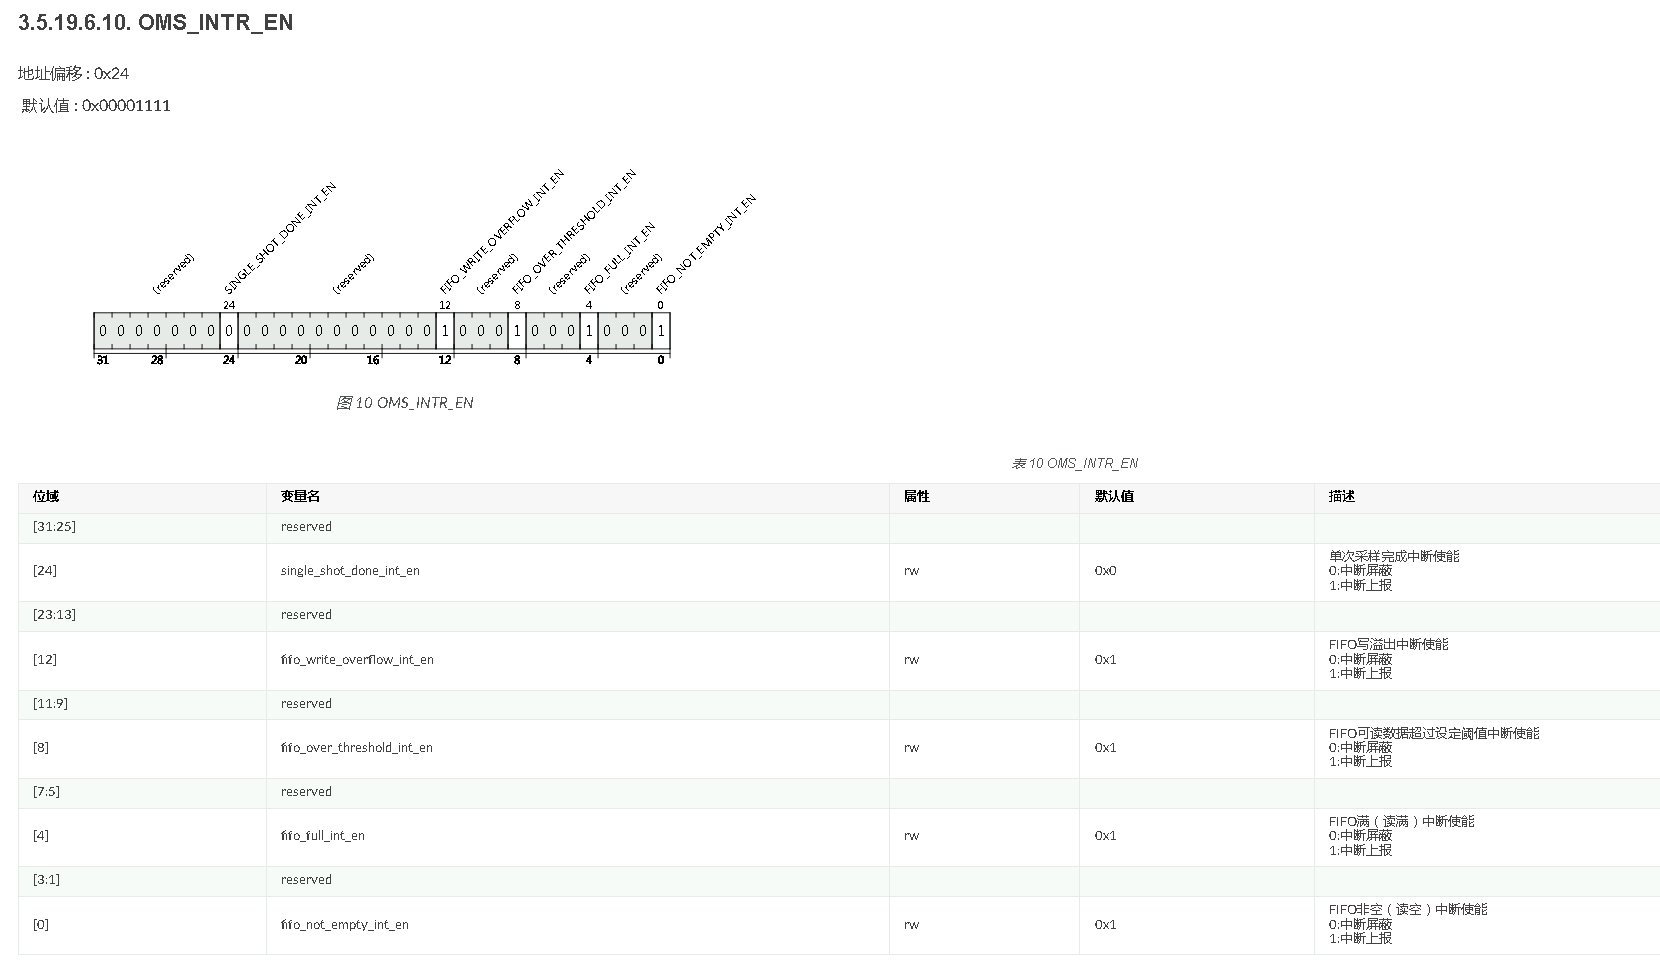
- 配置OMS_INTR_EN寄存器,总共7种中断,使能期望上报的中断:
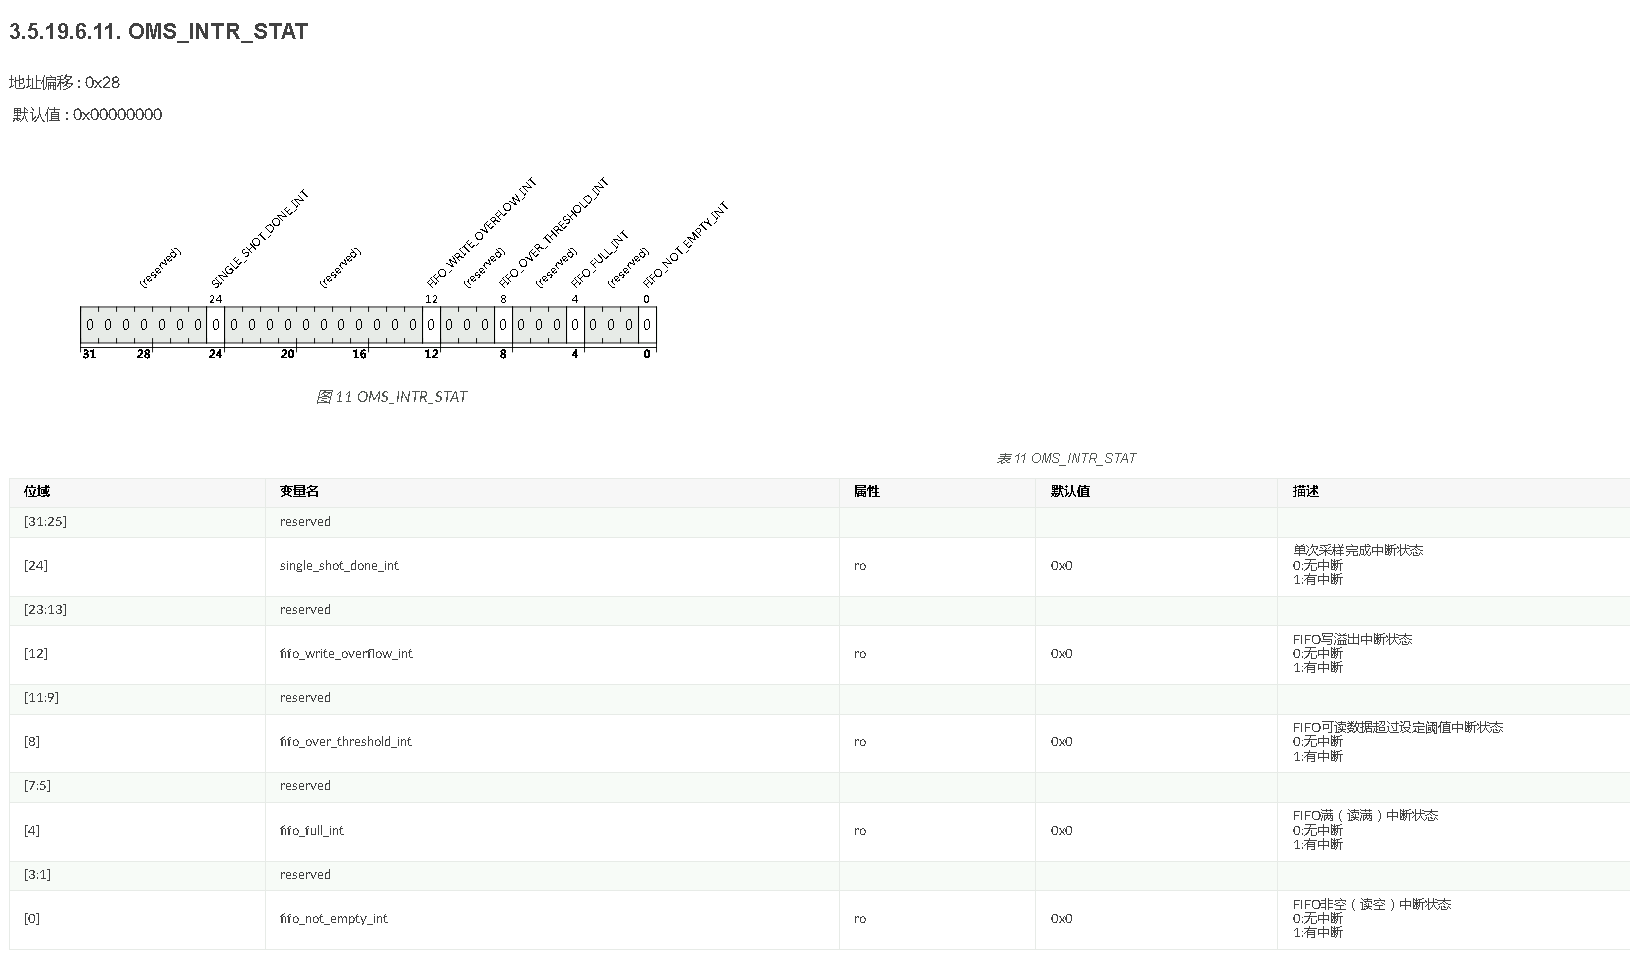
- fifo写溢出:存储光微动键值的fifo已满后,被继续写入。
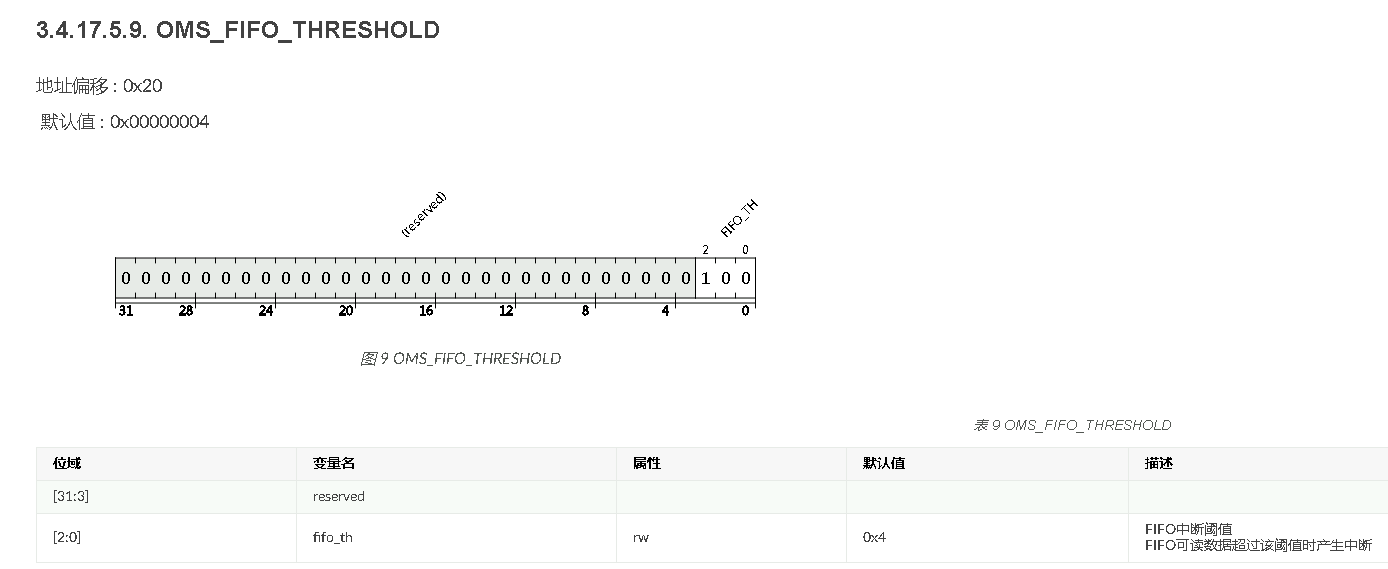
- fifo超阈值:fifo存储键值数量超过OMS_FIFO_THRESHOLD中配置的数量。
- fifo满:fifo已被写满。
- fifo非空:fifo中存在有效键值。常用此中断,只要非空就应该读取fifo获取光微动最新状态。
- 单刀三掷状态变化:任一路单刀三掷开关状态发生变化时上报。
- 单刀三掷采样完成:单刀三掷每轮采样结束上报(使能位复位值0,默认关闭:开启后会按spt_interval周期性上报)。
- 单次采样完成:OMS单次采样模式下一轮采样结束上报(使能位复位值0,默以关闭)。
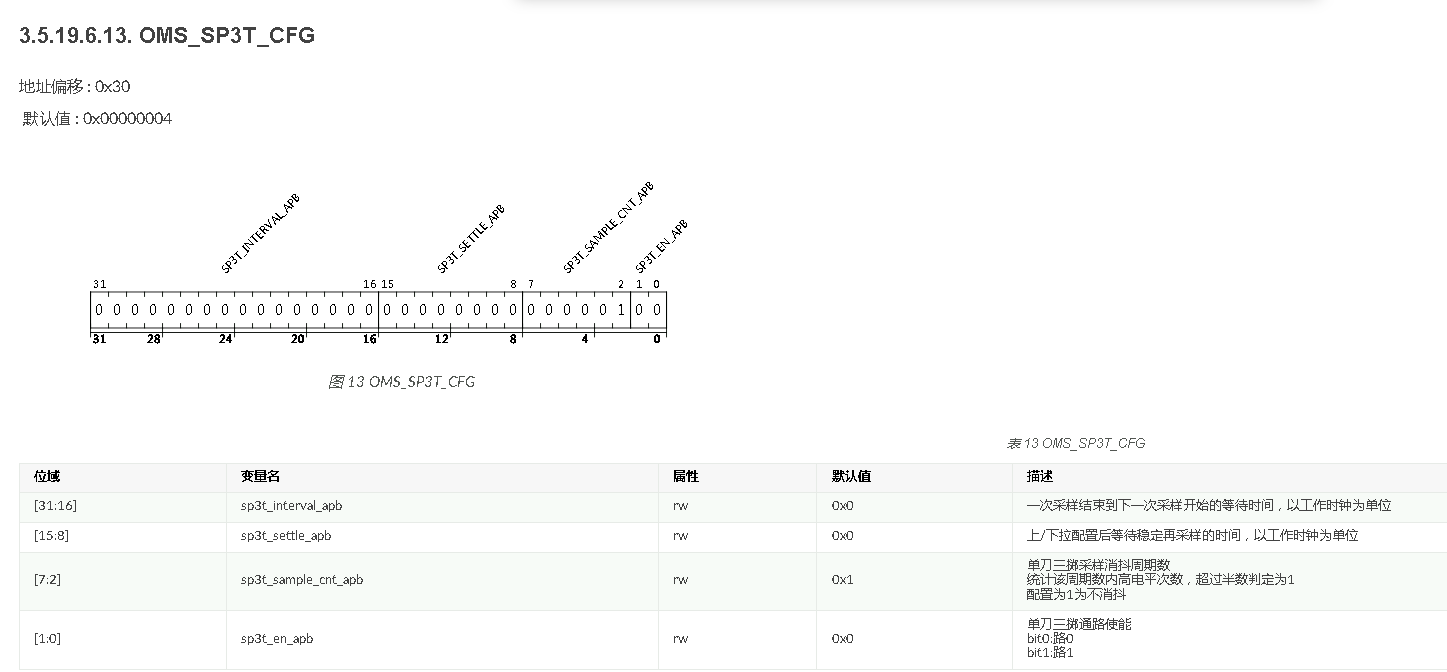
- 配置OMS_SP3T_CFG寄存器(使用单刀三掷检测时):
- sp3t_en_apb:bit0、bit1分别使能路0、路1。
- sp3t_settle_apb:上下拉配置后等待稳定的时间,以工作时钟为单位。
- sp3t_interval_apb:两轮采样之间的间隔,以工作时钟为单位。
- 上述配置完成后,配置OMS_CFG_START寄存器,写入cfg_start_p=1启动光微动控制器。
- 连续采样模式:写入即启动,之后持按wait_time轮询采样:
- 单次采样模式:每次写1触发一轮采样,也可由ETR task(etr_ons_5 ingle_trig_task)触发:
- 各配置寄存器在该写入时刻同时锁存生效(含单刀三掷配置)。
中断与键值处理
- 当光微动fifo非空中断上报后:
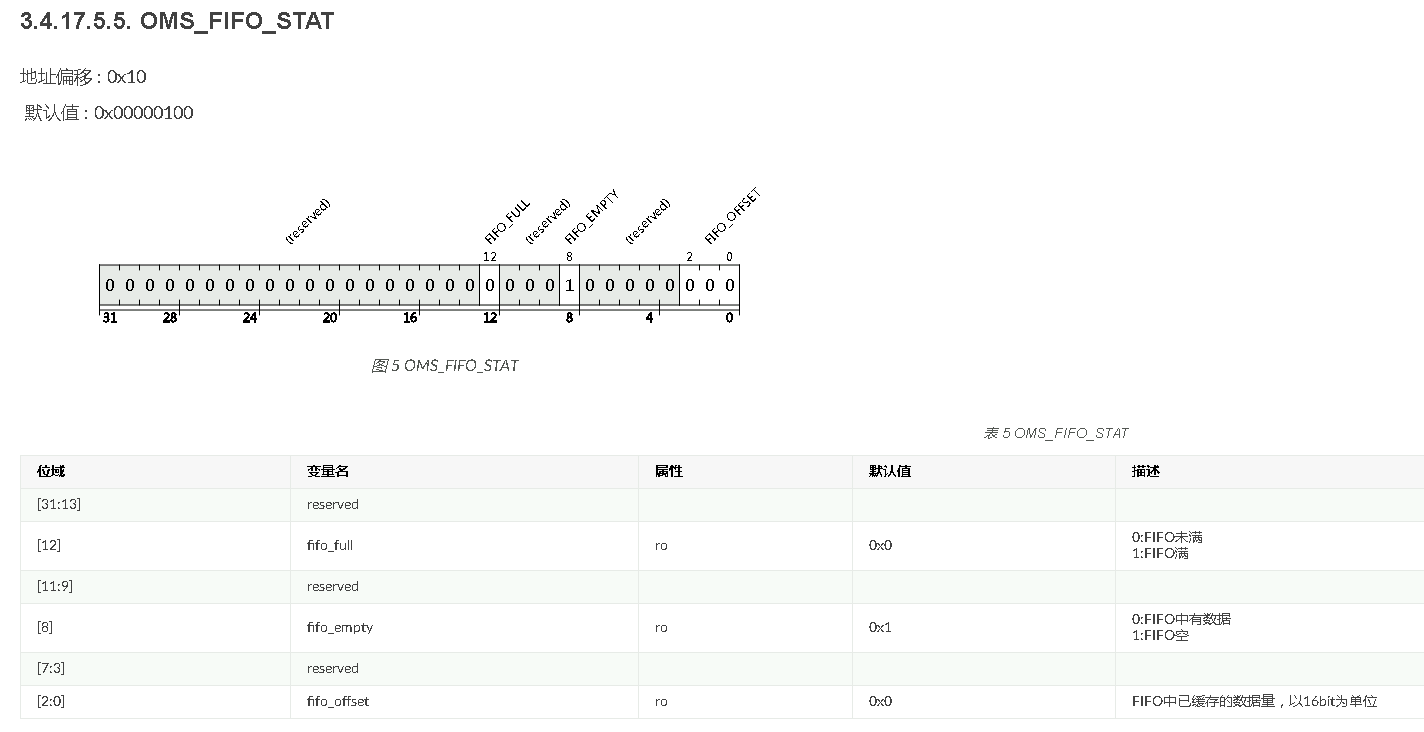
- 读取 OMS_FIFO_STAT 寄存器,确认fifo状态,可通过fifo_offset寄存器得知fifo中目前存储了多少键值
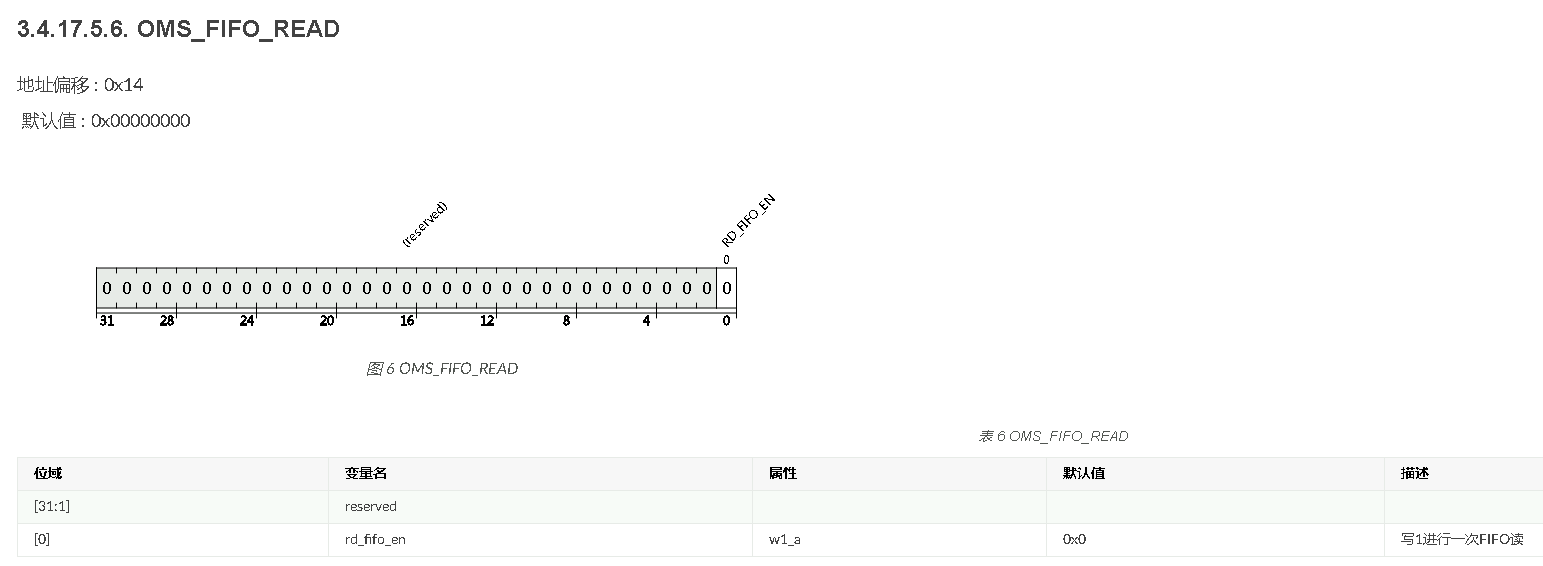
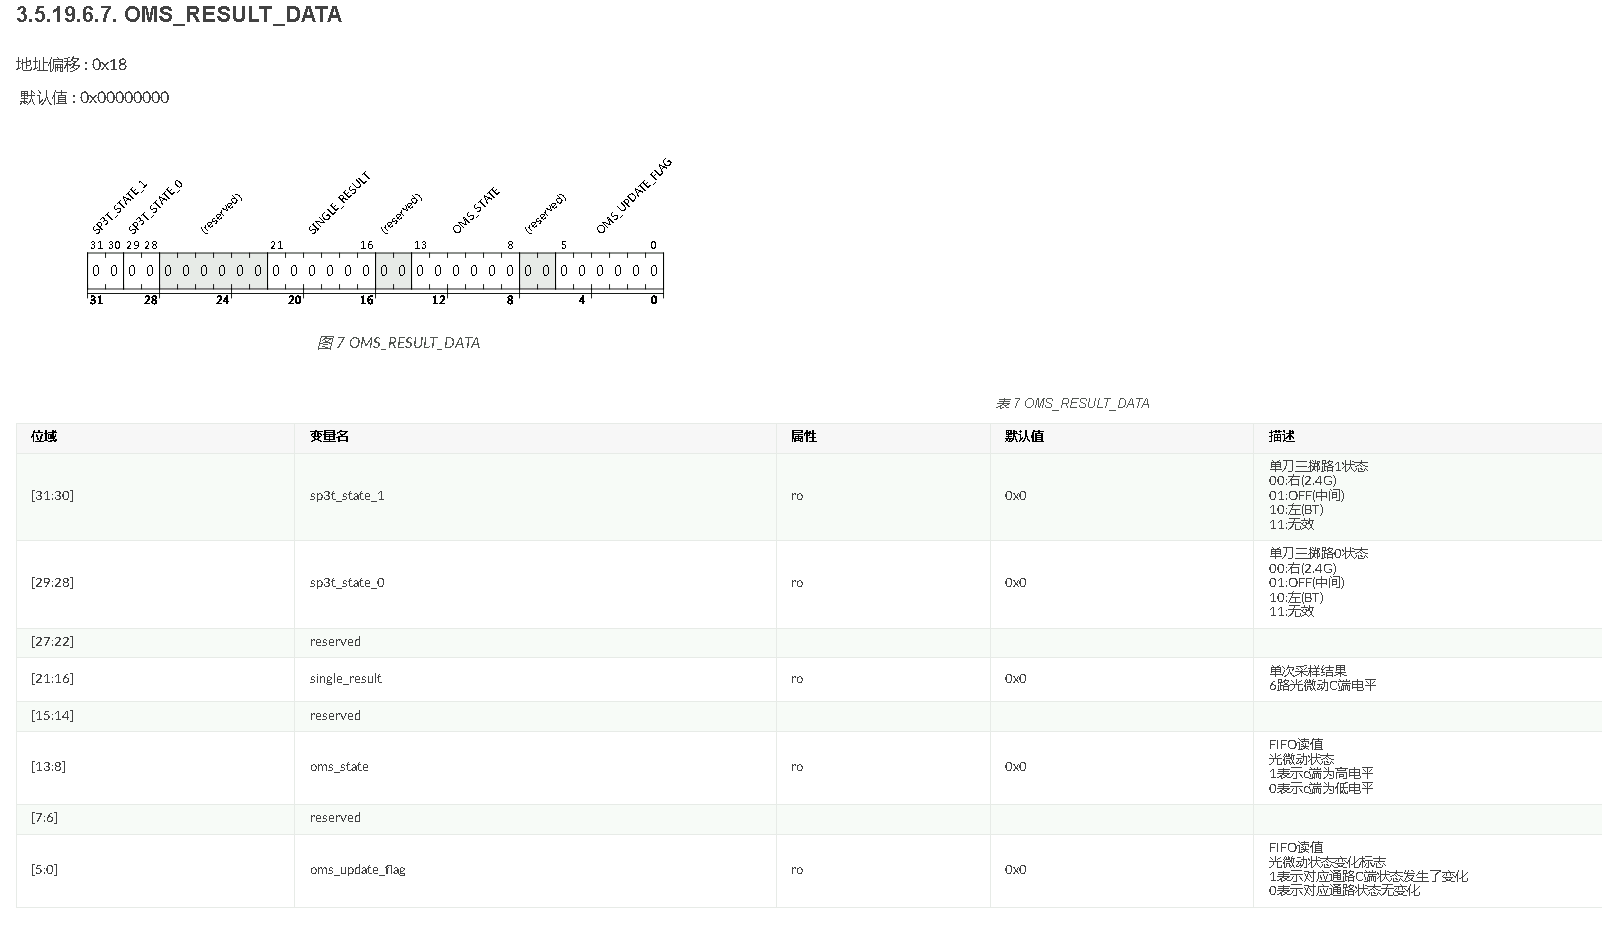
- 写OMS_FIFO_READ寄存器,每次写1读出一个fifo键值,并存进OMS_FIFO_DATA寄存器中,通过oms_update_flag寄存器判断目前使用的六路控制器中,哪些发生了键值变化(有变化的bit为1),进而通过oms_state寄存器得知变化后的状态为0(判定Collector端为低电平)还是1(判定Callectari端为高电平)。
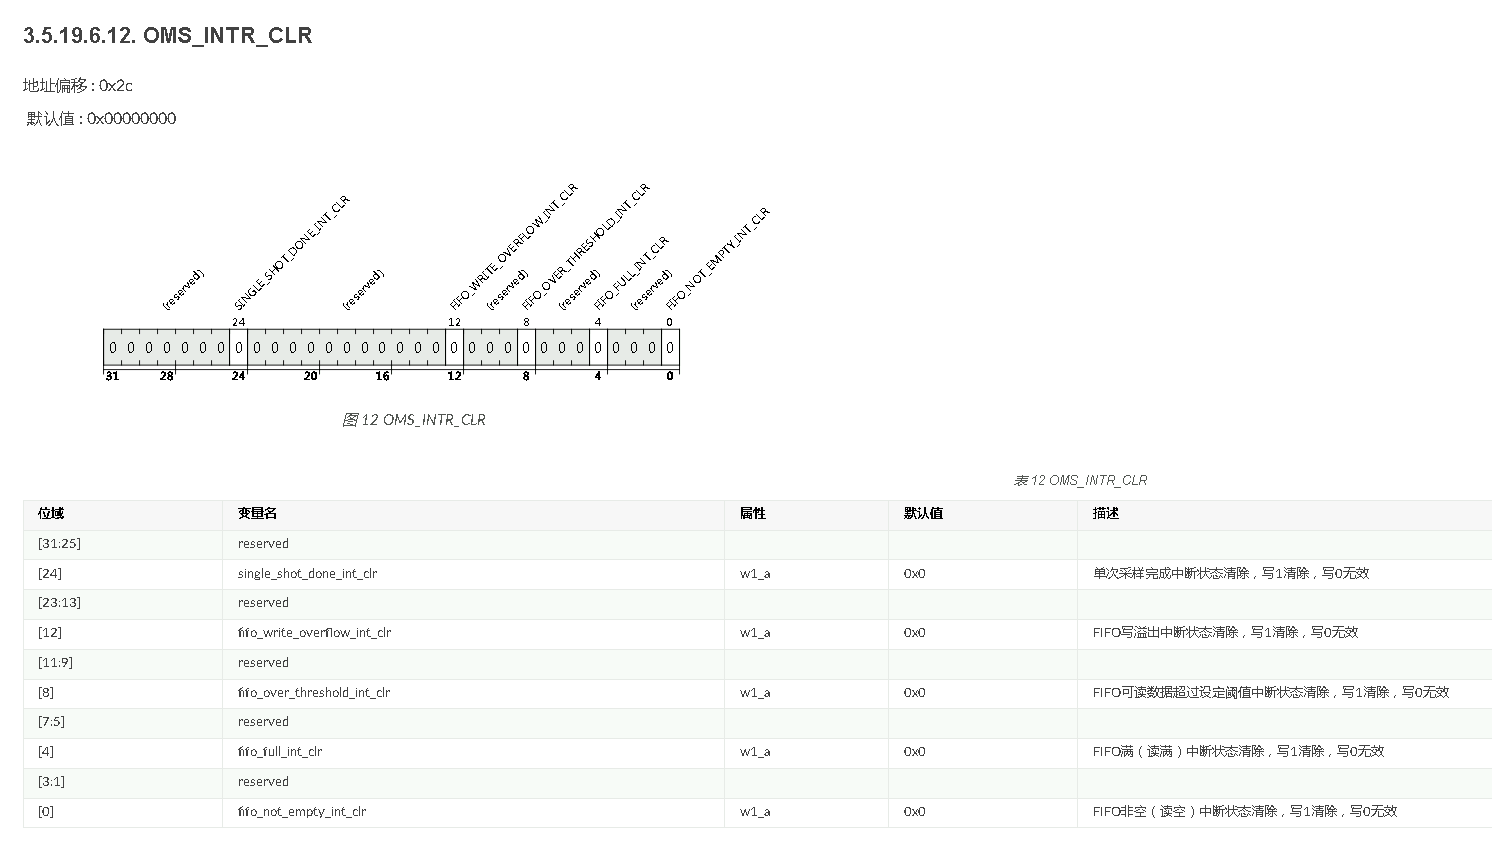
- 配置OMS_INTR_CLR寄存器,清除对应中断。
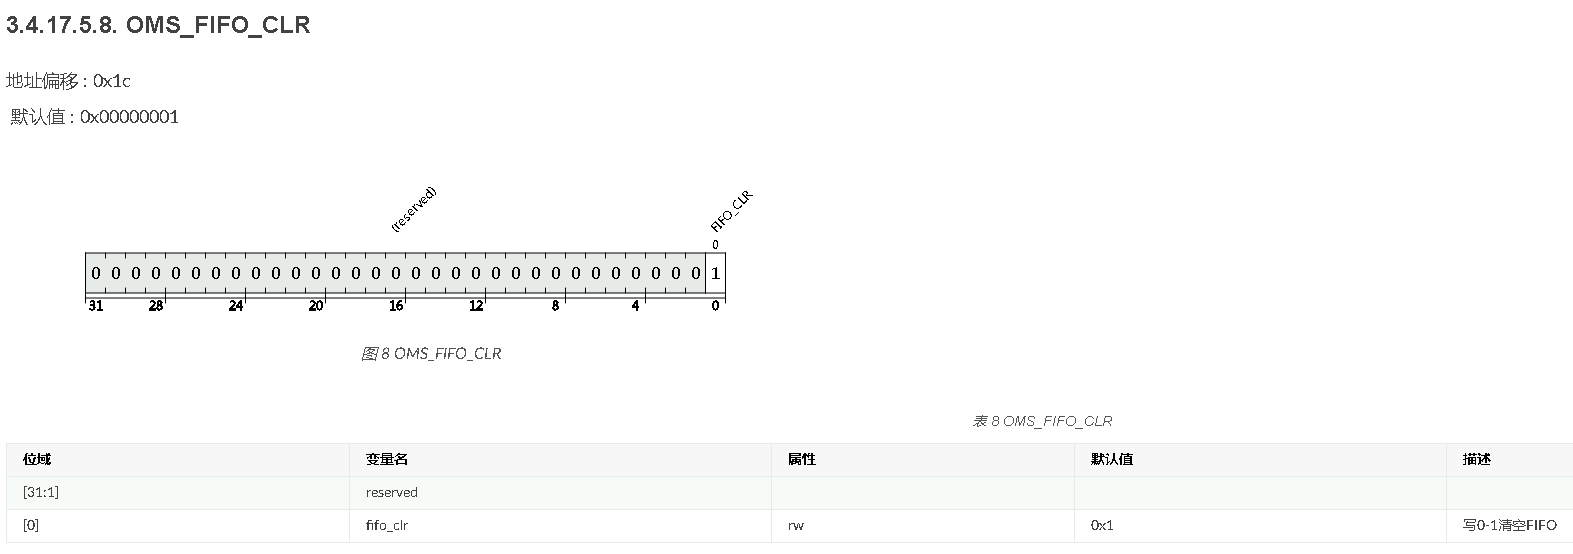
- fifo写溢出中断上报,此为异常中断,通常需要复位FIFO(OMS_FIFO.CLR寄存器写0再写1)重新开始扫描。
- fifo满中断与FiF○超阈值上报,尚未发生溢出异常,可以正常读取键值。
单次采样与单刀三掷结果读取
- 单次采样模式:
- 由软件写OMS_CFG_START或ETR task触发一轮采样,采样结束输出etr_oms_single_done_event脉冲:
- 使能single_shot_done_int_en后,采样完成同时置位single_shot_done_int中断,可用于通知软件结果就绪:
- 最近一次采样结果读取OMS_RESULT_.DATA寄存器的single_result (每路1bit:1为高电平、0为低电平)。
- 单刀三掷开关:
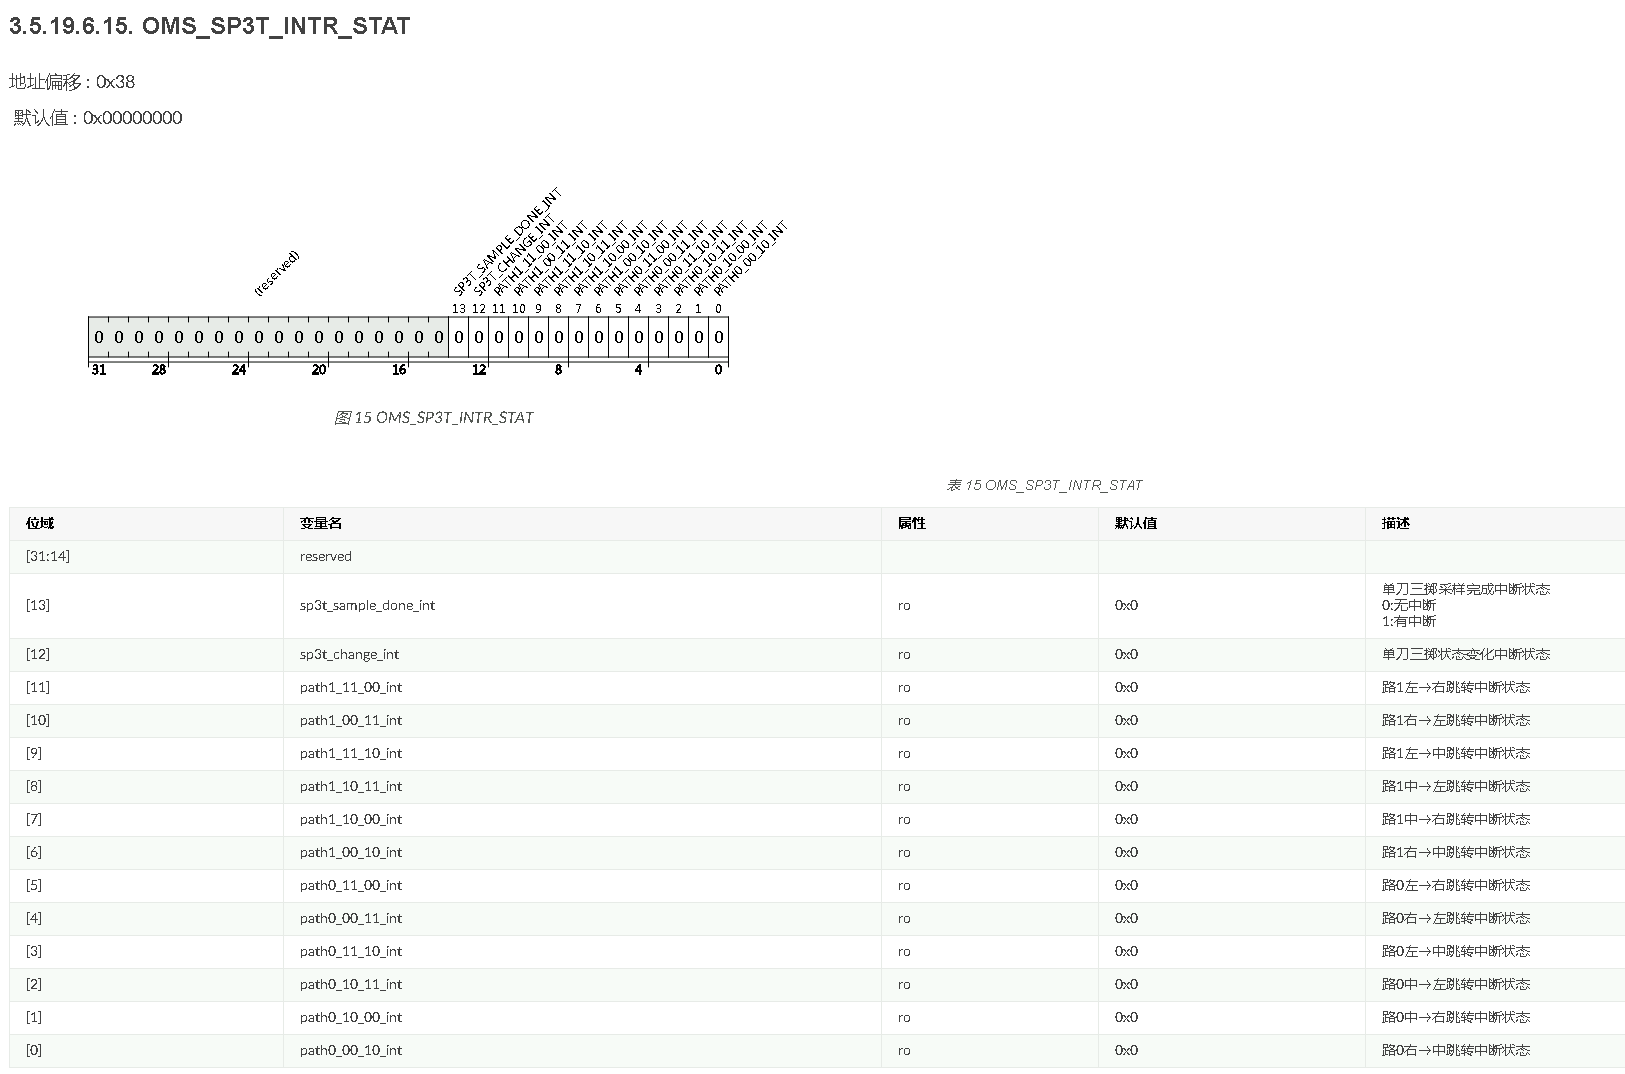
- 所有单刀三掷中断汇总为独立中断线
oms_sp3t_int(与光微动中断oms_int分开)。中断状态读OMS_SP3T_INTR_STAT: sp3t_state_0[29:28]、sp3t_state_1[31:30]分别为路 0、路 1 的状态:00=右(2.4G)、01=中间(USB/OFF)、10=左(BT)、11=无效;- [13]
sp3 t_sample_done_int:每轮采样完成(周期性,使能位默认关闭); - [12]
sp3t_change_int:任一路状态变化: - [11:6]路1六种方向跳转中断(左→右、右→左、左→中、中→左、中→右、右→中):
- [5:0]路0六种方向跳转中断(同上)。
- 配置
OMS_SP3T_INTR_CLR寄存器清除对应中断。 - 读取
OMS_RESULT_DATA:sp3t_state_0[29:28]、sp3t_state_1[31:30]为路0、路1的当前状态:00=右(2.4G)、10=中间(USB/0FF)、11=左(BT)、01=无效。 - 变化历史:读取
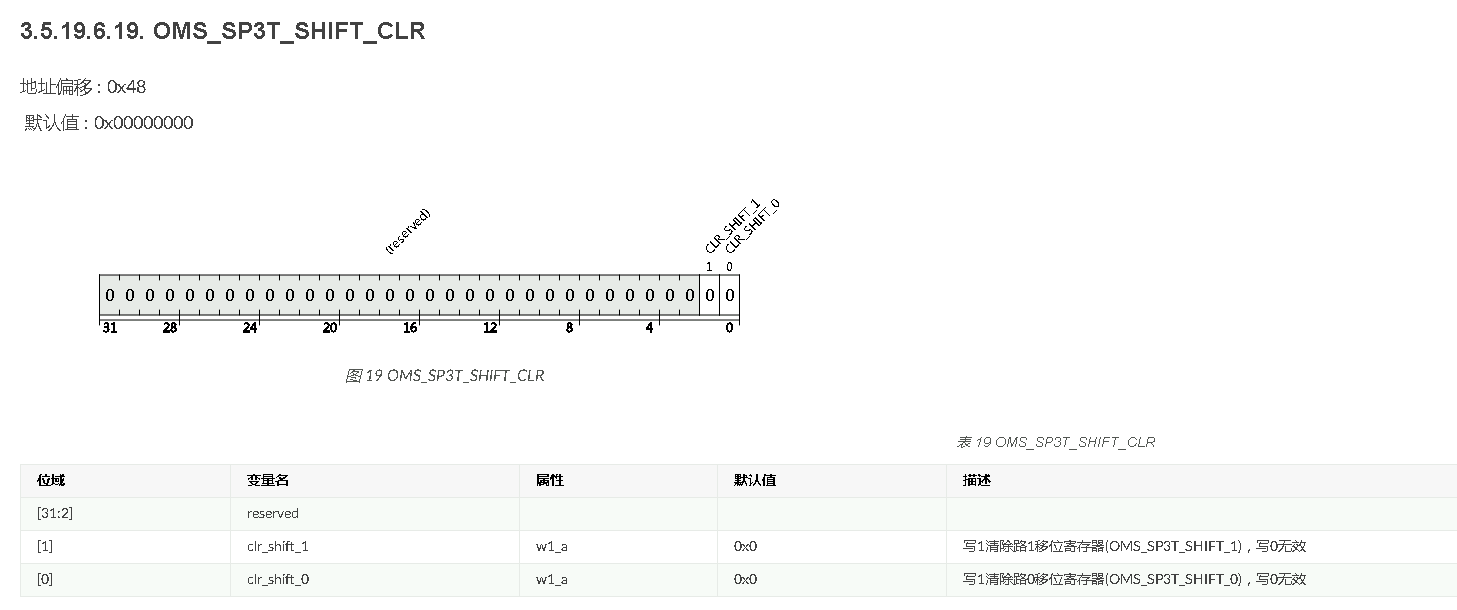
OMS_SP3T_SHIFT_0(路0)/OMS_SP3 T_SHIFT_1(路1),32bit,每2bit记录一次变化后的状态(最新在bit[1:0],最早在bit[31:30]);写OMS_SP3T_SHIFT_CLR的bit0(路0)/bit1(路1)清除对应移位寄存器。复位后及清除后的值为OXAAAAAAAA,表示默认开关处于中间(2b10)。
寄存器详细说明
时钟
勘误与修订记录
- 2026-11-15:由 Obsidian 导入
公众号与视频里的版本不跟随修订,最新版永远在本页。